
要点
- NVIDIA 在 2026 年 11 月 9 日由 Sasa Docca 撰写的博文,配合于得克萨斯州奥斯汀举行的机器人学习会议 CoRL,介绍了 GR00T 2、Isaac Lab 3.0,以及新的开放工业基准。
- GR00T 2 是建立在 NVIDIA Cosmos 上的开放世界动作模型。它在 50 项评测任务里有 40 项至少完成过一次,且没有针对该任务的演示。每个任务给一次演示时,50 项平均成功率是 71%;给五次则是 95%。
- 在 Isaac Lab 中训练的 AlphaNIST,用单一策略学习 NIST 装配任务板上的全部 20 项任务。策略在这里指学到的一套控制程序,反馈只有成功或失败。NVIDIA 报告训练成功率超过 98%,每个任务单独训练时是 81%,GPU 时间大约少 39 倍。
- Isaac Lab 3.0 可以在 PhysX 和 Newton 两套物理求解器之间切换,并能模拟线缆、布料和其他会变形的物体。NVIDIA 说,在一项依靠视觉的精细抓取基准上,Isaac Lab 3.0 搭配 Newton 的训练吞吐,最高可达 Isaac Lab 2.3 搭配 PhysX 的 2.5 倍。
- Nexuni 正在测试用 GR00T 2 处理洗衣,Foxconn 正把它用于服务器制造的工厂自动化,Siemens 则在评估工业场景。这些是测试和评估,并不是机器人已经完成有报酬的工厂工作的报告。
2026 年 11 月 9 日,NVIDIA 刊登了 Sasa Docca 的博文,配合在得克萨斯州奥斯汀举行的机器人学习会议,也就是 CoRL。公司说,仿真长期以来用来教机器人走路、滚动和跳跃,现在也被用来教更精细的活:对准齿轮、接好线缆、组装小零件。文章介绍了新的开放机器人模型 GR00T 2,NVIDIA 开放机器人学习仿真器的更新版 Isaac Lab 3.0,以及两个工业基准 DexBench 和 VABAR。这篇文章写的是练习。页上的数字告诉你,一套学到的控制程序在学习过程中、或在仿真测试里,有多经常成功。它们并不告诉你,一台机器人在工厂班次里有多经常干完有报酬的活。
[1]宣布了什么
GR00T 2 被写成建立在 NVIDIA Cosmos 上的开放世界动作模型。按 NVIDIA 的说法,世界动作模型要能看见场景,预估自己的动作会怎样改变这个场景,再高精度地完成多步工作。它的训练数据包括机器人数据和人类数据,其中有 10 万小时 NVIDIA 开放的人类第一人称视频,也就是从人的视角拍下的画面。
GR00T 2 最醒目的数字如下。在 50 项评测任务里,它有 40 项至少完成过一次,而且没有为该任务采集过演示。演示在这里指的是把这项任务做一遍并记录下来的例子。每个任务给一次演示时,50 项的平均成功率是 71%;给五次则是 95%。模型可以从人类演示中学习,并把技能迁移到不同的机器人身体上,而不需要在那些机器人上采集演示。NVIDIA 说,它在 RoboCasa365、RoboLab、RoboDojo 和 MolmoSpaces 这些基准的视觉-语言-动作模型和世界动作模型类别里,都排进前三,并多次登上榜首。视觉-语言-动作模型接收摄像头图像和一条文字指令,再输出动作。
Isaac Lab 3.0 是训练场地。研究者可以用软件智能体搭环境,在 NVIDIA PhysX 和 Newton 之间切换物理计算,为基于视觉的训练挑选渲染器,并对 GR00T 这类基础模型使用新的强化学习后训练库。强化学习后训练指的是,模型靠试错和奖励信号继续改进。Newton 是一套开放的物理引擎。NVIDIA 说,更紧密的集成让 Isaac Lab 能模拟会变形的物体,比如线缆、布料,以及被捏住的草莓。在一项依靠视觉的精细抓取基准上,Isaac Lab 3.0 搭配 Newton 的训练吞吐,最高可达 Isaac Lab 2.3 搭配 PhysX 的 2.5 倍,也就是同样时间内能多跑出那么多倍的仿真训练步数。NVIDIA 自己的 Isaac Lab 发行说明把 3.0 列为测试版,面向 Isaac Sim 6.0。
NVIDIA 有两篇论文进入 CoRL 最佳论文奖六强:GRAIL 讨论如何生成可供仿真器使用的人形场景,RoboTTT 讨论如何扩大机器人策略能使用的视觉和动作上下文,同时不增加推理延迟。
[1][2]这些数字测的是什么
「在 50 项评测任务里有 40 项至少完成过一次」是一条偏弱的操作主张。机器人成功插入一次线缆,只说明这件事做得到。工厂需要同一种尝试在光照变化、零件差异和整班时间里几乎每次都成功。博文没有说这 40 项任务各自试了多少次,也没有说第一次成功之后失败有多频繁。
71% 和 95% 是在每个任务给一次或五次演示后,50 项任务的平均成功率。博文没有公布各任务之间的差异,没有说明这些评测是在真实机器人上还是在仿真里进行,也没有在这个比率之外定义何为成功。榜单名次同样被压得很紧。在点名的仿真基准上进入前三,是一项真实的研究结果。它不是生产线上的节拍时间,也就是每次合格尝试要花多久,也不是良率,也就是多少尝试能做出合格零件。
AlphaNIST 把自己在测什么说得更清楚,而这种清楚是双向的。单一策略在 NIST 装配任务板的全部 20 项任务上训练,零件是毫米级的。反馈只有任务成功或失败。训练成功率超过 98%,每个任务单独训练一个策略时是 81%,训练所用 GPU 时间大约少 39 倍。这一结果背后是与华盛顿大学合作的 Success-Guided Sampling,它把练习集中在策略目前大约一半时候能做对的任务上。这些是 Isaac Lab 内部的训练成功率和算力数字,并不是从仿真转到真实装配单元的迁移率。
[1][2]仿真为何被说成通向工厂的路
对这项工作更有利的读法是:走路是过去十年的演示,工厂付钱买的是齿轮齿或以太网接口那种尺寸的活。为这类工作采集足够多的真机演示又慢又贵。如果仿真器能模拟线缆如何弯曲、草莓如何碰伤,研究者就可以在实体手臂动起来之前,把一项技能试很多次。NVIDIA 说,Isaac Lab 和 Newton 可以并行训练数千个仿真机器人,Success-Guided Sampling 则可以扩展到超过一百万个并行环境。
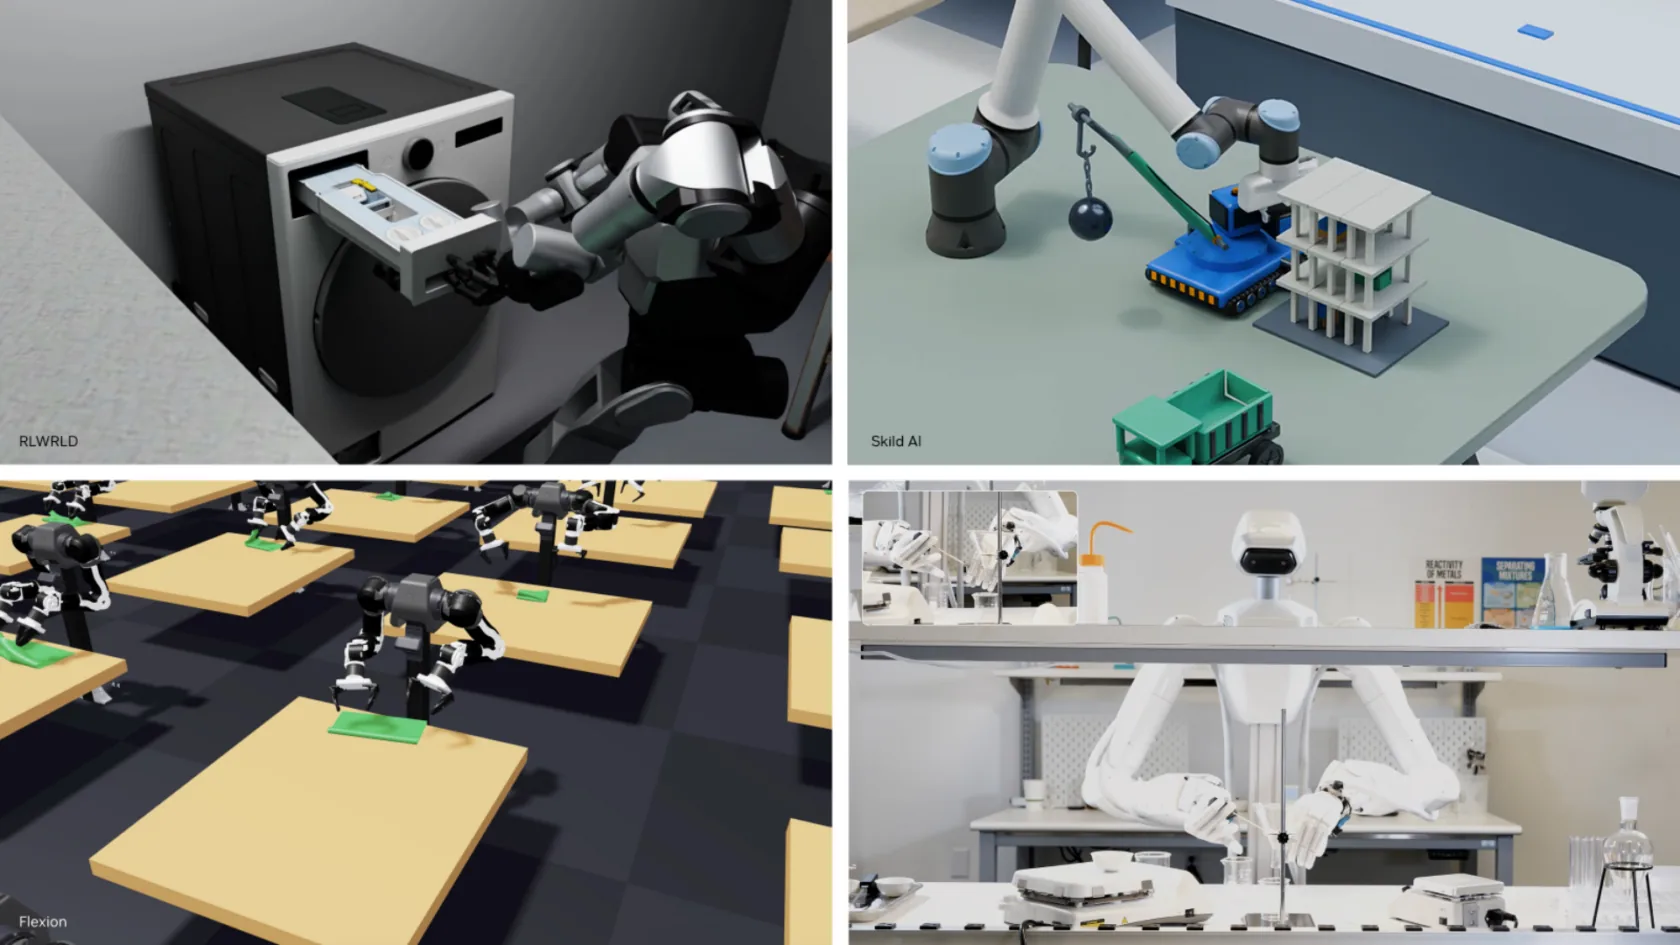
博文还介绍了用来暴露技能在何处失败的评测工具。将在 CoRL 提供开发者预览的 Isaac Lab-Arena 0.4,可以在数千种变化上运行策略。RLWRLD 与 NVIDIA 合作的 DexBench 有 15 项任务,分布在零售、物流、制造和酒店四个场景。加州大学伯克利分校与 NVIDIA 合作的 VABAR 覆盖六项工业任务,并带有标准变化和难度分级。同校的 Graph-as-Policy 则用软件智能体把单项技能串成程序,在 NVIDIA 的仿真工具里测试,再根据失败进行修改。加州大学伯克利分校机器人教授、VABAR 和 Graph-as-Policy 的负责人之一 Ken Goldberg 说,智能体机器人是「自 1995 年互联网以来最令人兴奋的技术发展」。
点名的工业用户仍停留在试验阶段。Nexuni 正在测试用 GR00T 2 做机器人洗衣。Foxconn 正把它用于服务器制造的工厂自动化。Siemens 在评估多种工业用途。MicroAGI 用经过强化学习继续训练的版本,在一只 YAM 机械臂上更换以太网线,并将在 CoRL 演示这一流程。
[1][2]更宽容的读法,以及缺口
NVIDIA 出售支撑这类训练的芯片。一篇把新模型、仿真器更新、两个基准和一长串合作方放在一起的文章,同时也是 CoRL 展台上的叙述。这并不等于数字是假的。但这意味着它们应被读成公司自己的陈述,而不是工厂验收测试。
对这项工作更宽容的读法是:仿真里的精细操作确实是研究瓶颈,Newton 处理线缆和布料补上的是具体的物理缺口,而公布开放模型、开放训练代码和开放工业基准,对其他实验室来说,比再放一段走路视频更有用。华盛顿大学参与 Success-Guided Sampling,加州大学伯克利分校参与 VABAR 和 Graph-as-Policy,也给这些研究主张添上了营销展台以外的依据。
缺少的是对 GR00T 2 成功率的独立确认,是关于那 50 项评测是否在真机上进行的明确说明,是任何工厂良率或节拍数字,以及一个工艺工程师能够审核的成功定义。Isaac Lab 3.0 在 NVIDIA 文档里仍被列为测试版。合作方用语是「测试」「应用」和「评估」。这些词应按字面来读。
[1][2]谁该在意,接下来看什么
正在决定是否把操作训练迁到 Isaac Lab 3.0 和 Newton 上的机器人学习实验室,应当关心 2.5 倍吞吐这一说法,以及线缆和布料现在能否迁到他们自己的任务上。听到 Foxconn 或 Siemens 参与其中的工厂自动化团队,应当问一问是否已有结果走出评估阶段。基准设计者则应观察 DexBench 和 VABAR 会不会变成其他团队也汇报的数字,还是仍然是靠近 NVIDIA 的预览套件。
未来六个月里,应看 GRAIL 和 RoboTTT 论文,看 71% 和 95% 旁边会不会出现真机对照表,以及 Foxconn 或 Siemens 会不会公布 GR00T 2 策略完成生产任务的频率。也应当看外部团队是否运行 DexBench 或 VABAR,并公布并非由 NVIDIA 撰写的分数。
[1][2]收束
如果这些工厂或真机数字出现,并且接近仿真练习分数,那么 NVIDIA 关于演练的说法就是对的框架。如果它们没有出现,对这篇 CoRL 博文更准确的描述,就仍会是它今天的样子:一份详细说明机器人如何在仿真里练习精细作业的记录,而成功率测的就是这种练习。
[1]