
要点
- Hugging Face 上 2,000+ SimReady OpenUSD 资产;免费免门禁;机械臂、夹爪、仓储设备、机架、冷却等。
- SimReady = CAD 加料:碰撞与物理属性、关节与限位、语义标签、材质/传感器属性;由 SimReady Foundation 档案定义。
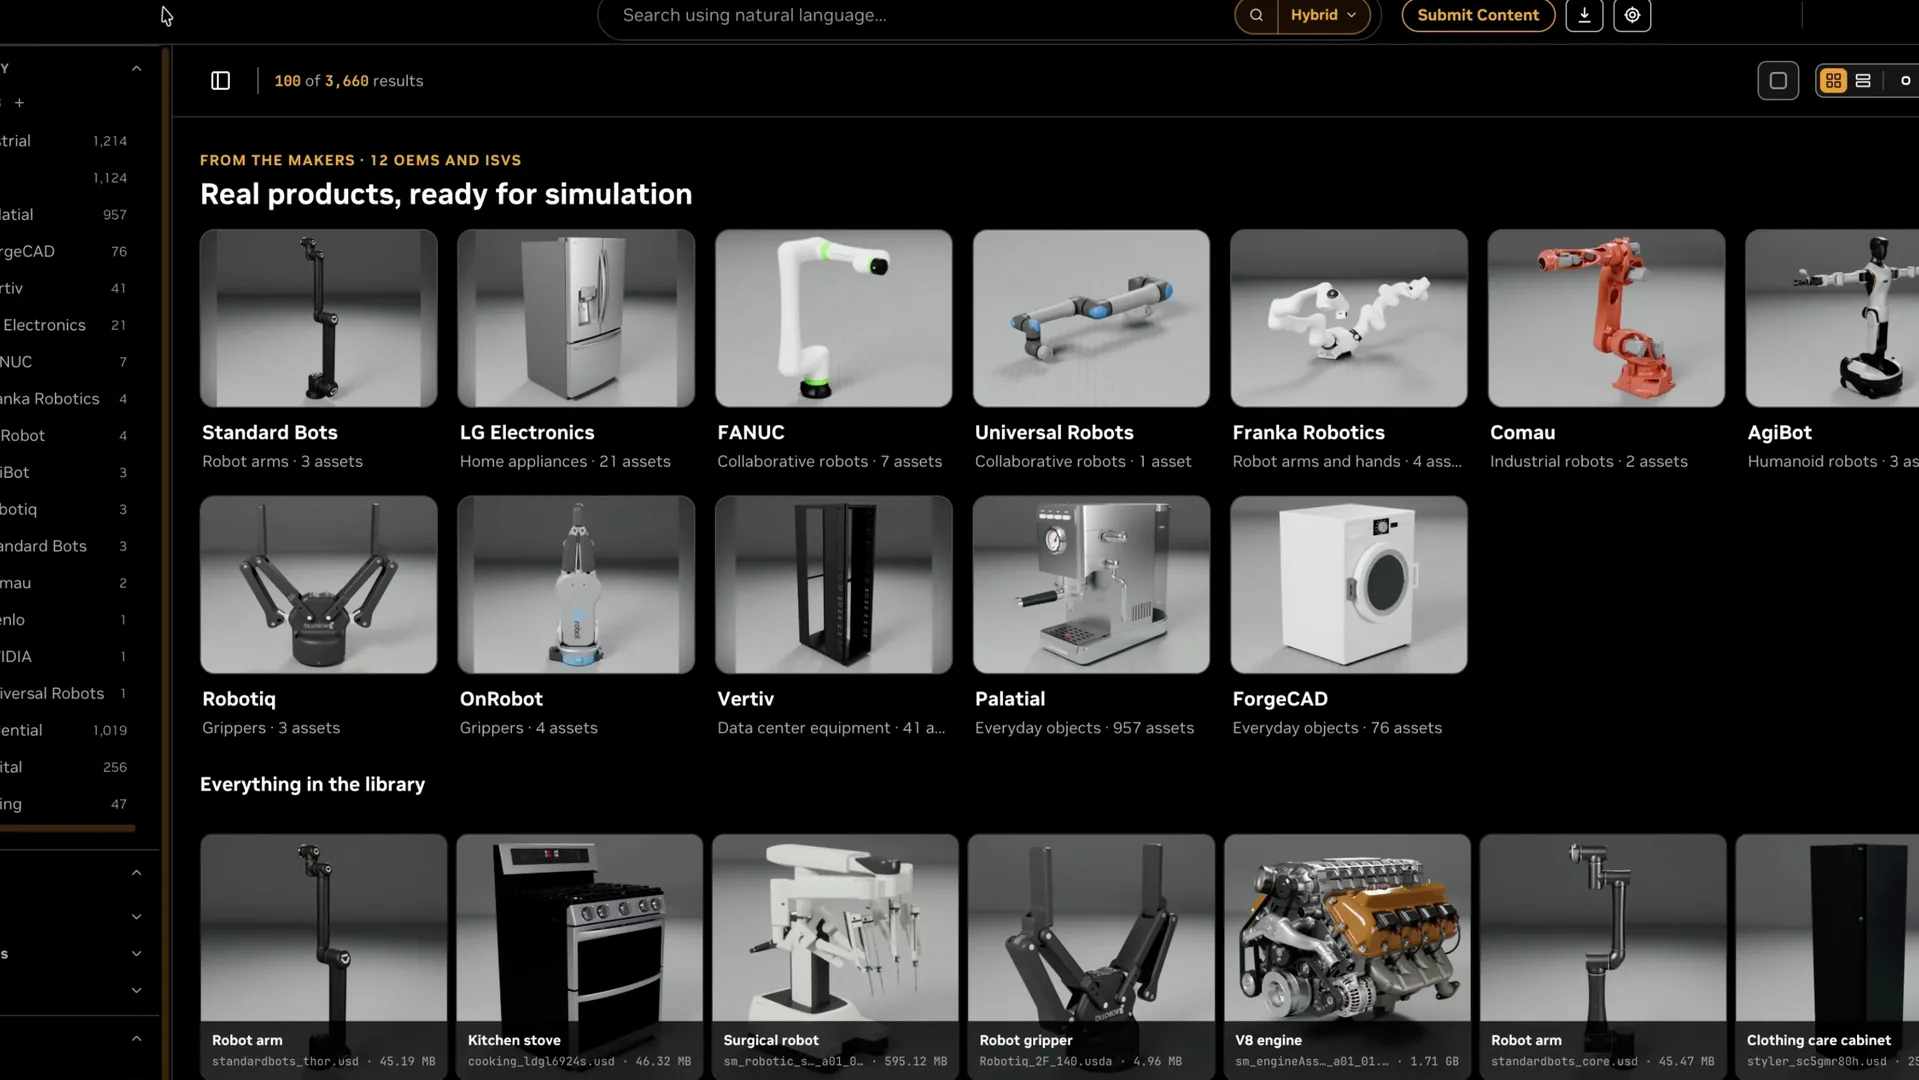
- OEM 路径:文中列举 Vertiv、Comau、FANUC、Franka、Robotiq、Standard Bots、Universal Robots、Palatial、LG Electronics、ForgeCAD 等贡献类型;提供校验/打包提交技能。
- NVIDIA USD Search 支撑自然语言检索;HF 索引 USD 属性供智能体发现。
- 示例:装配拣放工作单元;比较两套 AI 工厂布局并做通道净空检查。
Hugging Face 上由 NVIDIA 撰写的博文把 SimReady Central 写成面向机器人与 AI 工厂数字孪生的仿真就绪三维资产开放库。软叙事是「Hub 上又多数模」。结构主张更直。团队常花数周把好看的 CAD 变成物理运行时肯吃的对象;因此,一个免门禁、按档案校验的资产公地,对未来一年机器人学习的重要性,大过再发一个基座权重。 若 Isaac 类工作流能把这些资产规模化拼成可复现任务,主张成立。若档案只是愿望清单、场景仍靠手修,它就只是品牌文件夹。
[1]实际发布了什么
SimReady 资产是带仿真所需属性的 OpenUSD 对象:碰撞与物理、关节结构、语义、材质与传感器属性。SimReady Foundation 发布档案与校验工具。SimReady Central 汇集两千余个此类资产,并让开发者先看每项支持哪些能力,再把不同供应商拼进同一舞台。
OEM 可按档案校验,经自有 Hub 数据集发布,同时在中央库可被发现。检索走 NVIDIA USD Search,含自然语言;Hugging Face 索引 USD 属性,方便智能体找道具。示例提示展示类似 GPT-6 Astra 的编写路径:找 FANUC 臂与 Robotiq 夹爪、生成 Isaac Sim Python、渲染预览;或搭两套工厂布局并标出通道净空冲突。
[1]台面上的证据
可核对:库规模(>2,000)、OpenUSD + SimReady Foundation 要求、具名 OEM 类别、USD Search 集成,以及两则工作流草图(拣放;工厂布局对比)。文中无下载量、档案校验成功率,也无「SimReady 相对裸网格更快学会策略」的对照研究。
[1]钢人与缺口
钢人。 合成数据与机器人学习反复死在资产准备。统一档案并给 OEM 一条 Hub 分发路径,是在打供给侧。把检索放进智能体回路,也符合场景编写正在发生的变化。
缺口:文页日期为 2026-10-21,已超过常见 48 小时新闻窗;本次入选是因中文台面对这一主库启动仍覆盖不足。「SimReady」成色取决于用户是否真跑运行时校验。混用 OEM 资产仍可能栽在单位制与控制接口。AI 辅助装配示范是提示词,不是测过的「到场景耗时」。有库不等于有接触丰富的策略。
[1]谁该在意,下一步看什么
机器人学习团队应优先选档案匹配的资产,而不是乱抓 USD。OEM 市场与应用工程多了一条到达 Isaac 用户的分发渠。AI 工厂数字孪生厂商应盯机架与冷却元数据是否厚到能接电/热工具,而不只是好看。
未来六个月看:通过校验的 OEM 数据集是否增长;是否出现钉死 SimReady 资产版本的公开 Isaac Lab 任务;Foundation issue 里物理/净空类失败是否随档案收紧而下降。
[1]收束
SimReady Central 容易被归成又一个 Hub 合集。耐看的句子是:物理 AI 的近期约束是共享且对仿真诚实的物体,而 Hugging Face 与 NVIDIA 试图让 OEM 成为这些物体的出版方。 六个月后,要么版本钉死的机器人任务默认引用该库作布景,要么它仍是一座拍照很好、却只是「几乎就绪」的道具仓。
[1]